
Axonnic
ストックにはログインが必要です
ロボットの学習に活用する筋肉センシング・スリーブ
Artificial Intelligence
Robots
Hardware
概要
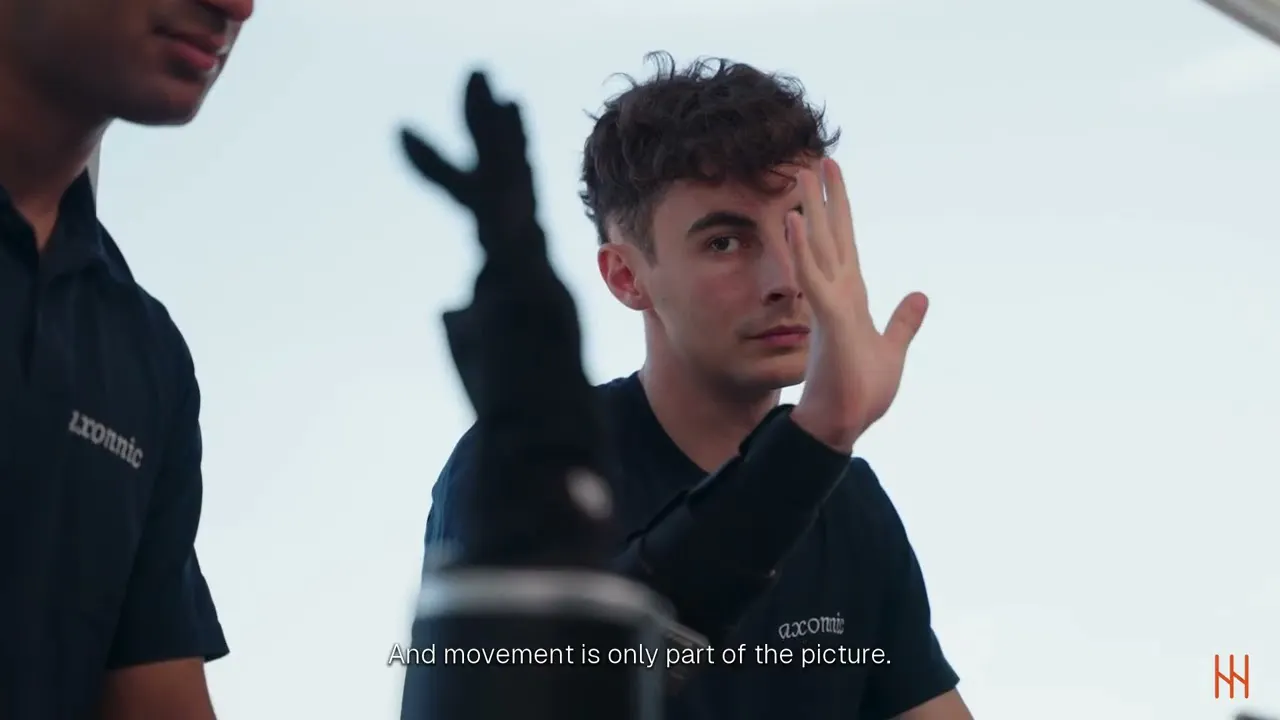
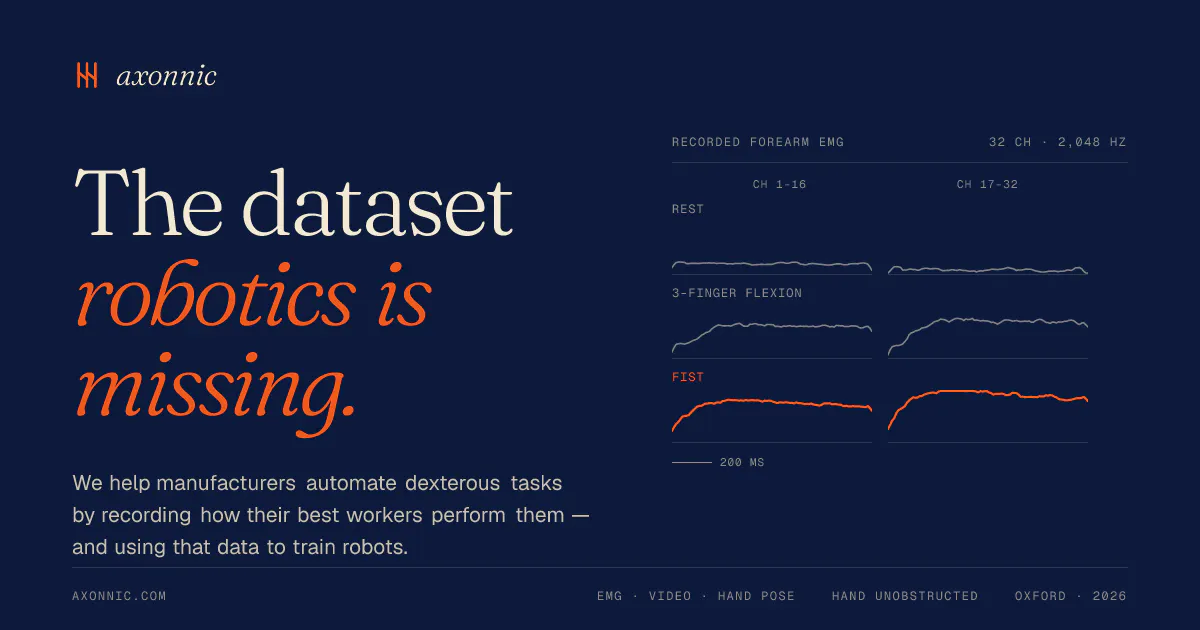
- 前腕に装着したスリーブで筋電信号を読み取り、手をふさがずに指の動きと指先の力を推定できるウェアラブルデバイスです。
- EMG、映像、手のポーズを同期して記録し、人間の目に見える動作だけでなく、その背後にある筋肉活動もロボット学習に活用します。
- カメラが手を捉えにくい箱の内部などでも、前腕の筋電信号から指の動きを継続的に読み取れます。
特徴と活用例
- 収集したデータは、器用なロボットの訓練に利用でき、裁縫機への布送り、電気工具の操作、微小部品の位置合わせなどを対象にしています。
- 筋電信号によるロボットハンドのリアルタイム制御も実証済みで、視覚情報だけでは捉えにくい力加減や手指の意図を補完します。
- スリーブはすでに出荷され、有償パイロットを実施中です。ロボット開発企業や製造業の実作業データ収集を支援します。
こんな人におすすめ
- 人間の熟練作業をロボットの学習データへ変換したい、ロボットポリシー開発チームや研究者に適しています。
- 視界が遮られる作業や、繊細な力加減を必要とする工程の自動化に取り組む製造業・ロボット企業に向いています。
- 映像や手のポーズだけでは不足する指の動き、筋肉活動、指先の力に関する信号を追加したいチームに有用です。
投票数: 0